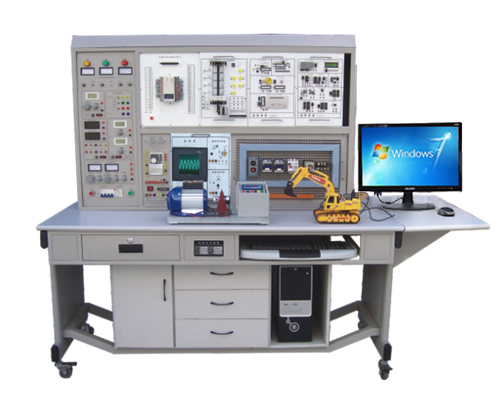
DYGY-02工業(yè)自動(dòng)化綜合實(shí)訓(xùn)裝置 工業(yè)自動(dòng)控制系統(tǒng)裝置的創(chuàng)新教學(xué)平臺(tái)
引言
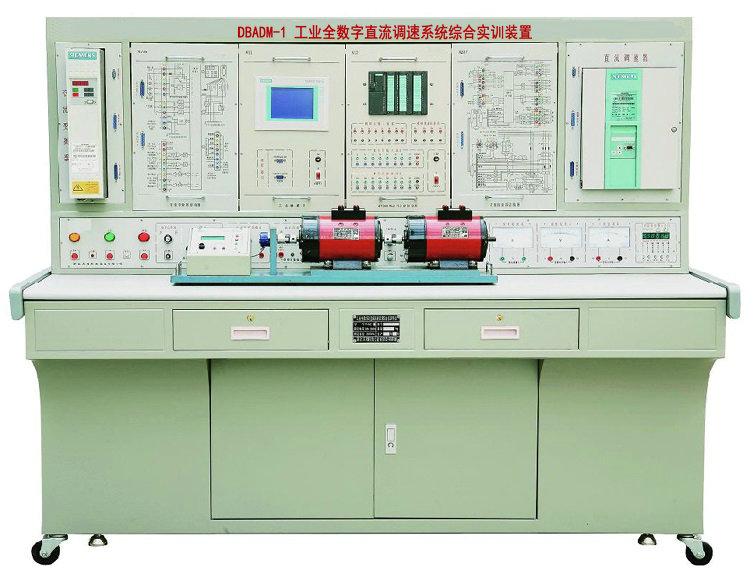
隨著工業(yè)4.0和智能制造戰(zhàn)略的深入推進(jìn),工業(yè)自動(dòng)化技術(shù)已成為現(xiàn)代制造業(yè)的核心支撐。在這一背景下,培養(yǎng)具備工業(yè)自動(dòng)控制系統(tǒng)裝置操作、編程與維護(hù)能力的高素質(zhì)技術(shù)技能人才,成為職業(yè)教育和高等工程教育的重要任務(wù)。DYGY-02工業(yè)自動(dòng)化綜合實(shí)訓(xùn)裝置作為一款集成度高、功能全面的教學(xué)實(shí)訓(xùn)設(shè)備,正是面向工業(yè)自動(dòng)控制系統(tǒng)裝置設(shè)計(jì)與應(yīng)用需求而開(kāi)發(fā)的創(chuàng)新平臺(tái)。該裝置融合了可編程邏輯控制器(PLC)、傳感器技術(shù)、變頻驅(qū)動(dòng)、人機(jī)界面(HMI)、工業(yè)網(wǎng)絡(luò)通信及運(yùn)動(dòng)控制等多項(xiàng)核心技術(shù),為學(xué)生提供了貼近工業(yè)現(xiàn)場(chǎng)的實(shí)踐環(huán)境。
一、DYGY-02實(shí)訓(xùn)裝置的系統(tǒng)架構(gòu)
1.1 總體結(jié)構(gòu)
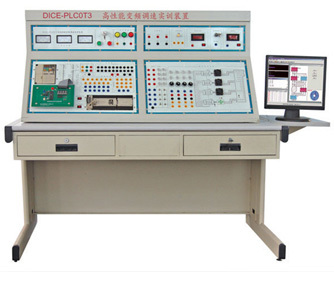
DYGY-02工業(yè)自動(dòng)化綜合實(shí)訓(xùn)裝置采用模塊化、開(kāi)放式設(shè)計(jì)理念,整體架構(gòu)可分為五個(gè)層面:
- 控制層:以主流PLC(如西門(mén)子S7-1200/1500、三菱FX系列等)為核心控制器,支持梯形圖、功能塊圖及結(jié)構(gòu)化文本等多種編程語(yǔ)言。
- 執(zhí)行層:包含變頻器、步進(jìn)/伺服驅(qū)動(dòng)器、氣動(dòng)執(zhí)行元件、直流電機(jī)等,構(gòu)成完整的驅(qū)動(dòng)與執(zhí)行體系。
- 檢測(cè)層:配置光電傳感器、接近開(kāi)關(guān)、編碼器、溫度/壓力傳感器等,實(shí)現(xiàn)過(guò)程量與開(kāi)關(guān)量的實(shí)時(shí)采集。
- 人機(jī)交互層:通過(guò)觸摸屏HMI實(shí)現(xiàn)參數(shù)設(shè)定、狀態(tài)監(jiān)控與故障報(bào)警,支持與上位機(jī)SCADA系統(tǒng)的通信。
- 網(wǎng)絡(luò)通信層:支持Profibus、Profinet、Modbus等工業(yè)現(xiàn)場(chǎng)總線(xiàn)協(xié)議,實(shí)現(xiàn)設(shè)備間的數(shù)據(jù)交換與遠(yuǎn)程控制。/n### 1.2 核心功能模塊
裝置通常集成以下典型工業(yè)自動(dòng)控制系統(tǒng)裝置模塊:
- 物料傳送與分揀模塊:模擬自動(dòng)化生產(chǎn)線(xiàn)中的物料輸送、識(shí)別與分揀過(guò)程。
- 機(jī)械手/直角坐標(biāo)機(jī)器人模塊:實(shí)現(xiàn)工件的抓取、搬運(yùn)與裝配。
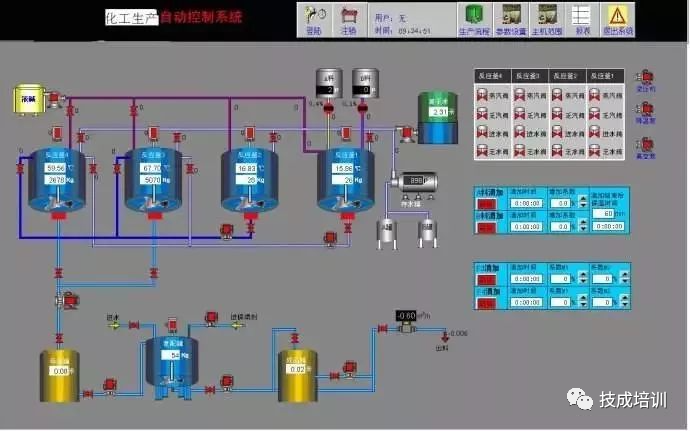
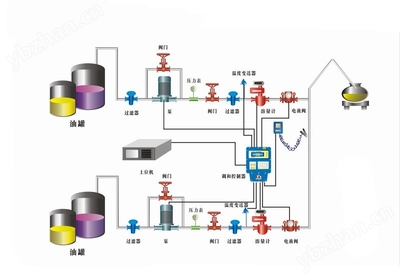
- 過(guò)程控制模塊:包括液位、流量、溫度等模擬量閉環(huán)控制。
- 運(yùn)動(dòng)控制模塊:通過(guò)伺服或步進(jìn)系統(tǒng)實(shí)現(xiàn)精確位置與速度控制。
- 倉(cāng)儲(chǔ)與立體倉(cāng)庫(kù)模塊:模擬自動(dòng)化倉(cāng)儲(chǔ)系統(tǒng)中的出入庫(kù)操作。
二、工業(yè)自動(dòng)控制系統(tǒng)裝置的技術(shù)特征
2.1 可編程邏輯控制器(PLC)
PLC是工業(yè)自動(dòng)控制系統(tǒng)裝置的中樞。DYGY-02裝置搭載的PLC具備高速計(jì)數(shù)、PID調(diào)節(jié)、脈沖輸出等功能,可滿(mǎn)足復(fù)雜邏輯控制與過(guò)程控制需求。學(xué)生通過(guò)編程實(shí)踐,深入理解掃描周期、I/O映射、中斷處理等關(guān)鍵概念。
2.2 傳感器與檢測(cè)技術(shù)
在工業(yè)自動(dòng)控制系統(tǒng)中,傳感器承擔(dān)著“感官”角色。實(shí)訓(xùn)裝置配備多種工業(yè)級(jí)傳感器,學(xué)生可學(xué)習(xí)其選型、安裝、信號(hào)調(diào)理及標(biāo)定方法,掌握開(kāi)關(guān)量、模擬量、數(shù)字量等不同信號(hào)的采集與處理技術(shù)。
2.3 驅(qū)動(dòng)與執(zhí)行裝置
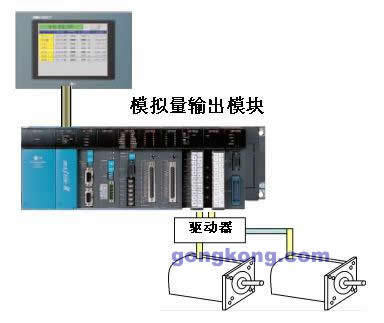
變頻器、伺服驅(qū)動(dòng)器與氣動(dòng)元件是自動(dòng)化系統(tǒng)中的執(zhí)行核心。DYGY-02支持對(duì)電機(jī)進(jìn)行調(diào)速、定位與扭矩控制,并結(jié)合氣動(dòng)回路實(shí)現(xiàn)柔順動(dòng)作。通過(guò)參數(shù)配置與調(diào)試,學(xué)生可理解矢量控制、位置控制模式及氣動(dòng)邏輯回路的原理。
2.4 人機(jī)界面與工業(yè)網(wǎng)絡(luò)
HMI與SCADA系統(tǒng)是操作人員與自動(dòng)化設(shè)備交互的窗口。實(shí)訓(xùn)裝置通過(guò)觸摸屏與組態(tài)軟件,實(shí)現(xiàn)畫(huà)面組態(tài)、數(shù)據(jù)記錄、報(bào)警管理等功能。工業(yè)以太網(wǎng)與現(xiàn)場(chǎng)總線(xiàn)的應(yīng)用,讓學(xué)生掌握網(wǎng)絡(luò)拓?fù)洹P規(guī)劃及通信配置等技能。
三、實(shí)訓(xùn)教學(xué)功能與項(xiàng)目設(shè)計(jì)
DYGY-02工業(yè)自動(dòng)化綜合實(shí)訓(xùn)裝置可支撐多層次、遞進(jìn)式的實(shí)訓(xùn)項(xiàng)目:
3.1 基礎(chǔ)技能實(shí)訓(xùn)
- PLC基本指令與編程訓(xùn)練
- 傳感器安裝與調(diào)試
- 變頻器參數(shù)設(shè)置與多段速控制
- HMI畫(huà)面設(shè)計(jì)與變量連接
3?.2 綜合應(yīng)用實(shí)訓(xùn)
- 物料分揀系統(tǒng)的PLC控制
- 機(jī)械手與傳送帶的協(xié)同控制
- 基于PID的液位/溫度閉環(huán)控制
- 運(yùn)動(dòng)控制系統(tǒng)定位與插補(bǔ)編程
3.3 創(chuàng)新與競(jìng)賽項(xiàng)目
- 自動(dòng)化生產(chǎn)線(xiàn)虛擬仿真與聯(lián)調(diào)
- 工業(yè)網(wǎng)絡(luò)通信與遠(yuǎn)程監(jiān)控
- 智能制造單元集成與優(yōu)化
四、在工業(yè)自動(dòng)控制系統(tǒng)裝置教學(xué)中的價(jià)值
4.1 貼近工業(yè)現(xiàn)場(chǎng)
DYGY-02采用工業(yè)級(jí)元器件與標(biāo)準(zhǔn)通信協(xié)議,真實(shí)還原了工業(yè)自動(dòng)控制系統(tǒng)裝置的運(yùn)行環(huán)境,有效縮短了教學(xué)與崗位需求之間的距離。
4.2 模塊化與可擴(kuò)展性
裝置各模塊相對(duì)獨(dú)立,可根據(jù)教學(xué)進(jìn)度靈活組合,同時(shí)預(yù)留擴(kuò)展接口,支持添加視覺(jué)系統(tǒng)、RFID、MES接口等新技術(shù)模塊。
4.3 培養(yǎng)系統(tǒng)思維
通過(guò)在DYGY-02平臺(tái)上完成從傳感器→控制器→執(zhí)行器→網(wǎng)絡(luò)→人機(jī)界面的完整閉環(huán)設(shè)計(jì),學(xué)生能夠建立工業(yè)自動(dòng)控制系統(tǒng)的整體觀(guān)念,提升系統(tǒng)集成與故障診斷能力。
五、
DYGY-02工業(yè)自動(dòng)化綜合實(shí)訓(xùn)裝置作為工業(yè)自動(dòng)控制系統(tǒng)裝置的典型教學(xué)載體,將理論教學(xué)與實(shí)踐操作深度融合,為培養(yǎng)智能制造領(lǐng)域的高素質(zhì)人才提供了有力支撐。隨著工業(yè)自動(dòng)化技術(shù)的不斷演進(jìn),該類(lèi)實(shí)訓(xùn)裝置將持續(xù)迭代,融入人工智能、數(shù)字孿生、邊緣計(jì)算等前沿技術(shù),助力工程教育改革與產(chǎn)業(yè)升級(jí)。
DYGY-02有望在更多院校和培訓(xùn)機(jī)構(gòu)中得到推廣,成為工業(yè)自動(dòng)控制系統(tǒng)裝置教學(xué)與科研的重要平臺(tái),為中國(guó)制造業(yè)的智能化轉(zhuǎn)型輸送更多優(yōu)秀人才。
如若轉(zhuǎn)載,請(qǐng)注明出處:http://m.2vm46.cn/product/50.html
更新時(shí)間:2026-10-03 20:27:31